技术文章
项目推进部-汤德胜:工业机器人开发与应用介绍(一)
哈工大芜湖机器人产业技术研究院在工业机器人关键技术与应用与自动化生产线改造方面积累一定的经验,并取得初步成果。
1、快速取放机器手和高速拣选机器人开发平台
机器人生产线实现高速的途径主要有:高速度机器人、与机器人匹配的取放机械手及能够进行高速处理的视觉与控制单元等。我院在引进国际先进的SCARA机器人本体基础上,以液袋等软包装物为研究对象,开发出快速取放机械手。
功能与特点:
●速度快,实际负载1kg下实现100次/分钟的循环速度;
●轻型化设计,在降低运动惯量的同时满足有效负载的最大化;
●工作范围大,重复定位精度达0.05mm;
●与自主开发的视觉系统相结合,自动识别物件和位置,处理速度快;
●正在建设高速拣选机器人应用开发平台,实现控制一体化,空间利用率高,易于安装、调试周期短。
应用领域:
成果主要应用于塑料工业、汽车工业、电子产品工业、药品工业和食品工业等领域,主要用于是搬取轻型零件,还可以应用于工业装配,特别适用于在有限空间内的技术改造。
我院优势与服务项目:
不断开发出适用于不同软包装物的多种取放机械手,结合我院掌握的机器视觉高速处理及与机器人控制器集成技术,有助于我国机器人产业在高速应用领域的突破;
具有哈工大机器人研究所的技术优势及埃夫特公司的机器人产业链优势,应用开发资源丰富,配套能力强、响应速度快;
根据企业的需要在整线开发、机械手和视觉控制开发等方面开展项目合作,按需求定制。我院该高速机器人平台可以为大专院校和企业开发的应用型高速作业终端提供试验平台。
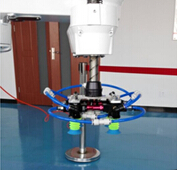
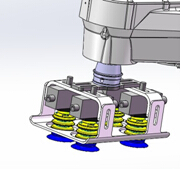
快速取放机械手Ⅰ 快速取放机械手Ⅱ(试验中)
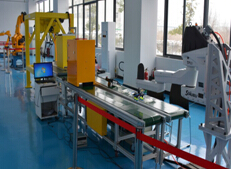
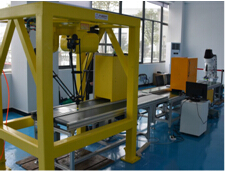
正在建设的高速机器人应用开发平台
2、基于自动识别工件的上下料机器人
在环境恶劣、危险的工业场合,具有自动识别功能的上下料机器人将进一步发挥机器人的智能作业效果。我院结合国产机器人的现有成果,结合自主视觉控制技术,针对蓄电池生产企业的特点,开发铅锭上下料机器人系统。
功能与特点:
●执行端设计简洁,作业效率高;优化路径,节约使用成本;
●实现各种工况要求,满足在较高温度下长期工作的要求,防护等级较高;
●自动识别与抓放功能(正在开发),示教简单,容易上手操作;
●实现离线控制、生产线集中控制等多种控制方式;易于安装、调试周期短。
技术成果:
申请国家专利2项。
应用领域:
汽车零部件、家电和3C等大众产品的生产工艺中,如压铸、冲压、切削加工等工序。
我院优势与服务项目:
●具有机器人设计、集成应用及生产线开发的能力和经验,具有产业链配套优势;
●在3D图像处理、高速抓取机械手和机器人控制方面具有项目基础和应用案例;
●可以提供整线规划、机器人开发和视觉系统开发服务,定制灵活,规范的项目验收与交付标准。
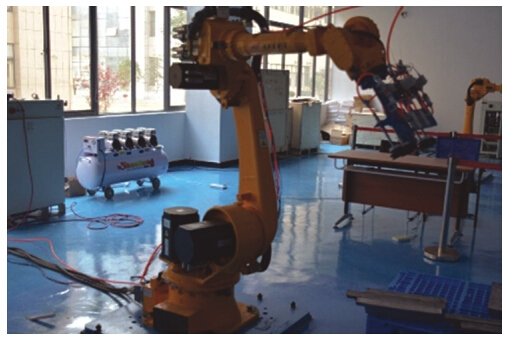
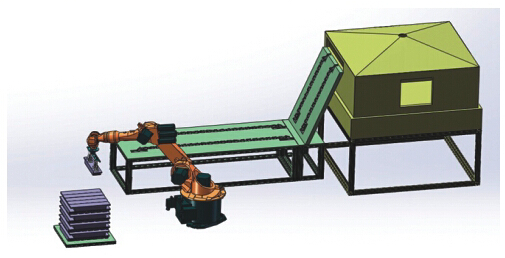
工业机器人用于铅锭上下料
3、自动化生产线改造
我院承担了哈工大机器人所与知名汽车零部件公司合作的电子驻车制动系统(EPB)生产线的后续开发任务。该生产线包括制动卡钳装配和电装检测。项目设计完成工件轮廓、真空与高压密封检测等自动检测台和总成装配台15台。
项目开发出EPB生产线管理系统,实现电装、卡钳生产线的信息管理,包括工位网络管理和信息追溯系统,实现存储产品的关键数据,方便参数实时查询。该项目显著提高了现场的上产效率和过程质量控制水平,有助于生产工艺的规范,提高产品质量,节约劳动成本,提升用户经济效益。
技术成果:
已在某知名汽车零部件公司投产运行,该项目已申请国家专利16项。
我院优势与服务项目:
我院具有在自动化生产线工装夹具、检测试验与系统控制开发的人才队伍与应用经验。服务项目有:自动装配与检测线的布局设计、检测工具的开发及产线的智能化管理系统等。
EPB生产线 工件轮廓检测台模型
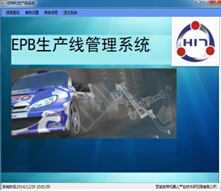
自主开发的EPB生产线管理系统及使用