学术报道
Daniele Pillan博士在我院举办机器人技术讲座
11月21日,由哈工大芜湖机器人产业技术研究院访问教授、意大利CMA机器人公司研发部经理Daniele Pillan博士主讲的机器人技术系列讲座之“控制器相关技术”在我院培训教室举行。来自哈工大芜湖机器人产业技术研究院、安徽埃夫特智能装备有限公司和芜湖固高自动化技术有限公司部分研发技术人员约四十多人听取了本次讲座。
Daniele Pillan博士首先介绍了机器人运动学,包括正运动学、Denavit-Hartenberg公约、以及逆运动学等技术知识。随后,基于Jacobian的逆运动学算法,详细解释了将算法如何在中空手腕关节中进行实现。同时,Daniele Pillan博士就喷涂机器人运动实现这一具体问题讲授了基于雅克比矩阵的逆动力学算法。
讲座期间,Daniele Pillan博士将运动学算法在具体应用的整个实现过程给出了系统的讲解,在座的各位技术人员获益良多。
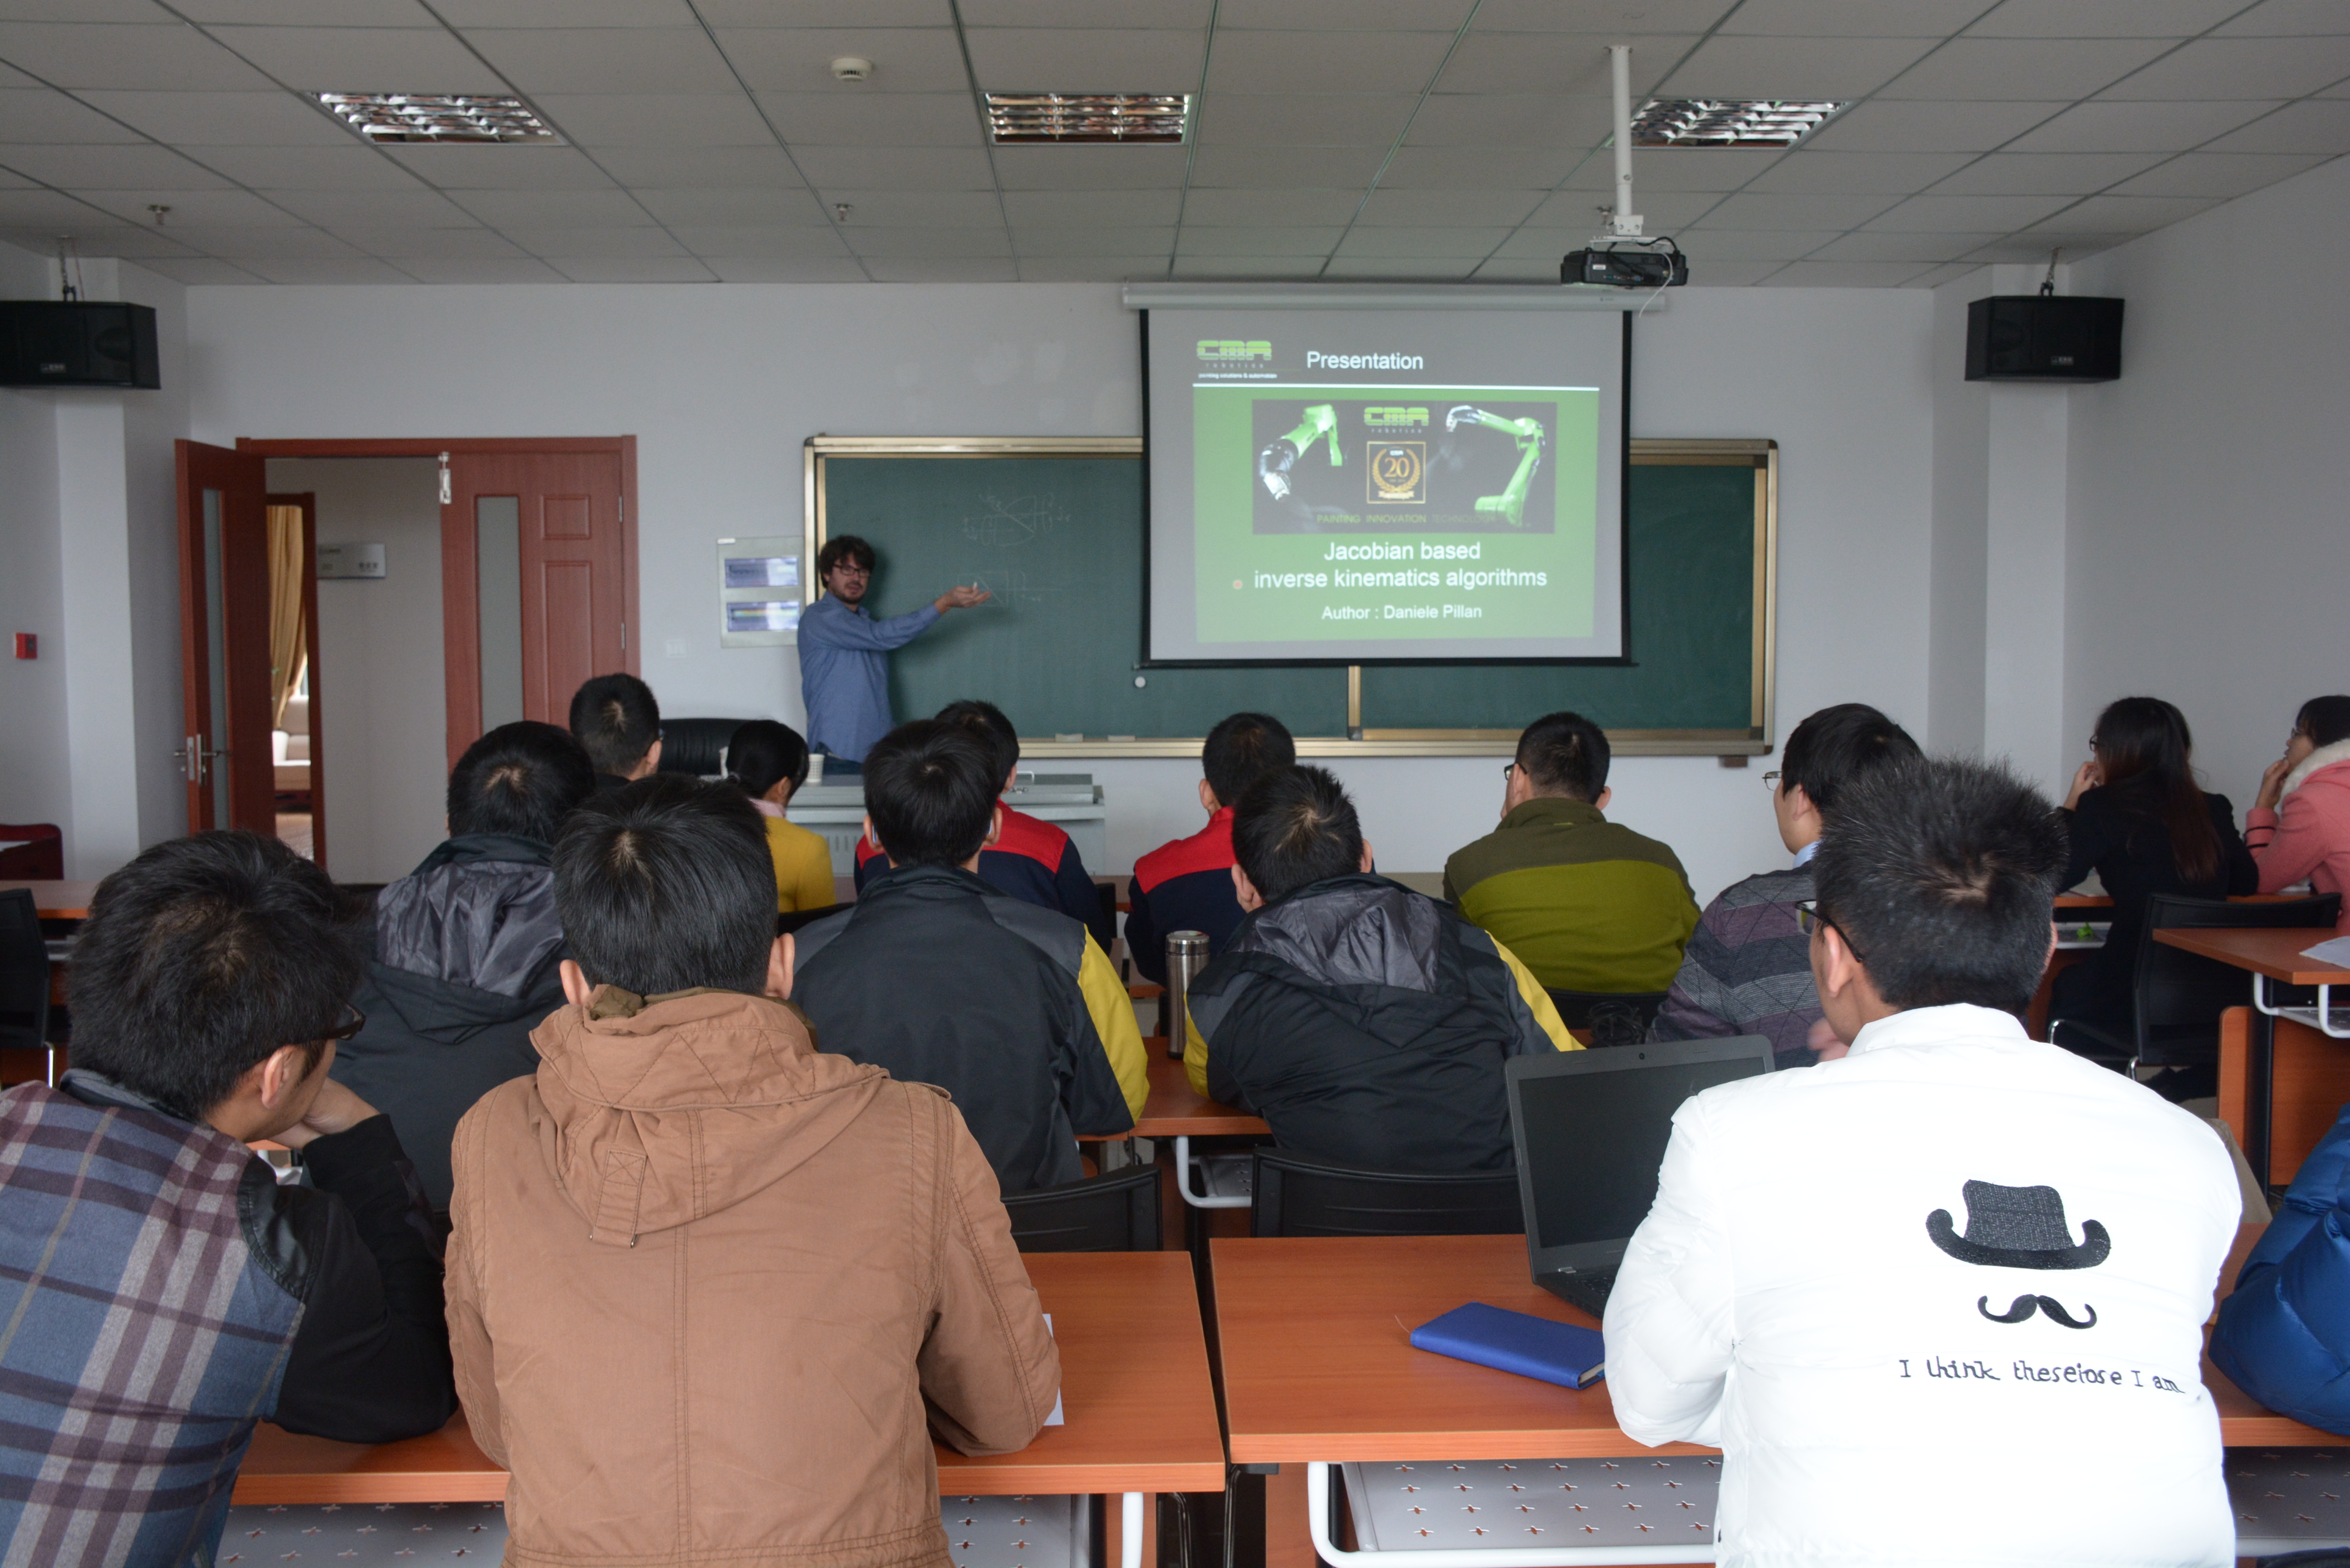
讲座现场