前瞻技术研究
基于多模态深度学习算法的机器人自主抓取方法研究
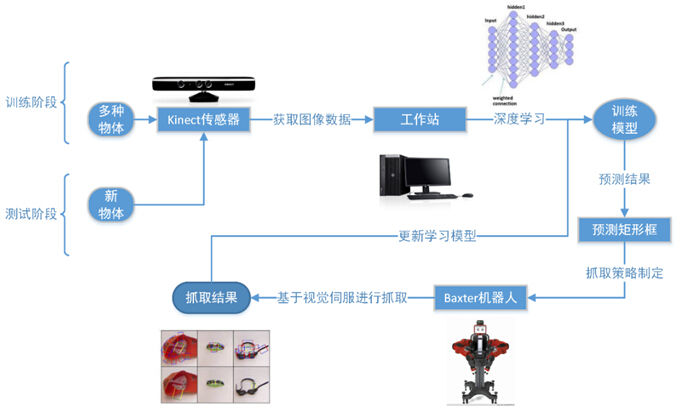
通过Kinect传感器获取多种物体的彩色和深度图像数据,将数据传输到工作站输入深度学习网络模型进行训练和建立模型,再通过深度网络预测结果制定抓取策略,基于图像视觉伺服执行抓取动作,根据抓取结果不断更新模型参数,使得网络和系统更加鲁棒。
目标:
01 提升机器人自主抓取过程中预测的准确率;
02 提高自主抓取过程的实时性;
03 解决抓取物品种类的多样性,实现机器人自主抓取作业。
主要应用于:
家庭服务机器人、社会服务机器人、工业机器人的抓取作业等领域。
上一条:机器人嵌入式立体视觉系统开发
下一条:基于深度学习的双臂机器人协同作业技术研究