前瞻技术研究
基于视觉的机器人加工系统研究
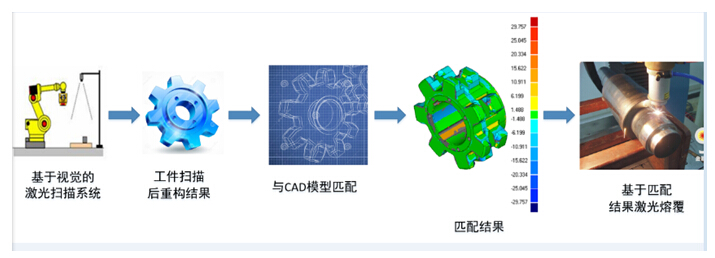
针对工件加工过程中的误差和使用过程中磨损等情况,通过视觉技术对工件轮廓进行检测、对检测数据进行三维重构,并与CAD模型进行匹配,根据匹配结果规划机器人路径及加工参数进行加工作业。
目标:
01 实现待加工工件的精确检测
02 实现重构模型与CAD模型的匹配
03 优化机器人加工作业轨迹
主要应用于:
工件的高精度加工与修复。
上一条:工业机器人标定技术研究
针对工件加工过程中的误差和使用过程中磨损等情况,通过视觉技术对工件轮廓进行检测、对检测数据进行三维重构,并与CAD模型进行匹配,根据匹配结果规划机器人路径及加工参数进行加工作业。
目标:
01 实现待加工工件的精确检测
02 实现重构模型与CAD模型的匹配
03 优化机器人加工作业轨迹
主要应用于:
工件的高精度加工与修复。