前瞻技术研究
工业机器人标定技术研究
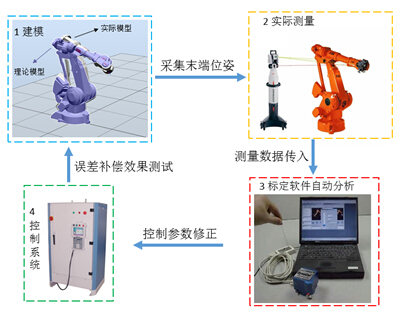
机器人零件的制造和装配误差会导致系统连杆几何参数误差,造成机器人运动学模型描述失真,采用激光跟踪仪、DynaCal机器人校准系统等仪器设备建立机器人误差模型,对机器人运动学模型进行标定,提升机器人运动精度。
目标:
01 完成面向各种结构类型的工业机器人标定算法设计;
02 完成机器人标定软件开发。
主要应用于:
机器人本体制造和机器人系统集成领域。
上一条:面向智能陪护的云平台专家系统设计研究
下一条:基于视觉的机器人加工系统研究