前瞻技术研究
非结构环境下服务机器人自主定位与导航技术
非结构化环境中存在的大量随机、多样因素对移动机器人的障碍物检测与识别造成极大干扰,针对室内非结构环境,利用并行跟踪与建图技术,研发与设计服务机器人的自主定位与导航系统。
目标:
01 提高自主定位导航算法的鲁棒性、精确性和效率;
02 实现复杂环境的服务机器人定位导航。
主要应用于:
家庭服务机器人、社会服务机器人和娱乐教育机器人等领域。
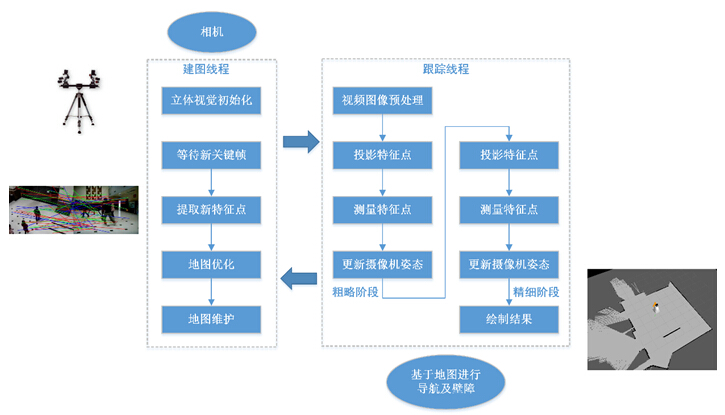
非结构化环境中存在的大量随机、多样因素对移动机器人的障碍物检测与识别造成极大干扰,针对室内非结构环境,利用并行跟踪与建图技术,研发与设计服务机器人的自主定位与导航系统。
目标:
01 提高自主定位导航算法的鲁棒性、精确性和效率;
02 实现复杂环境的服务机器人定位导航。
主要应用于:
家庭服务机器人、社会服务机器人和娱乐教育机器人等领域。