前瞻技术研究
基于深度学习的双臂机器人协同作业技术研究
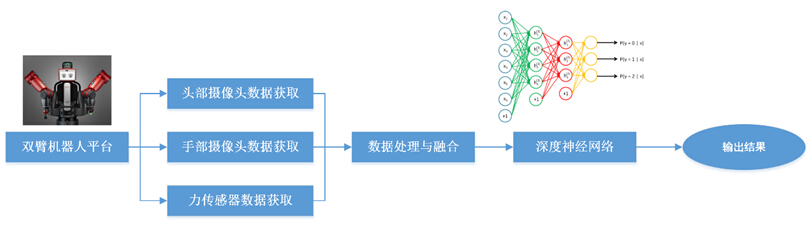
采用基于深度学习的试错法(try-and-error)实现双臂机器人的双臂协同作业。机器人通过多种传感设备(头部摄像头、手部摄像头以及手部的力传感器等)获取多种模态数据,对数据进行预处理并进行融合后输入深度神经网络,通过不断尝试最终获取模型参数完成复杂作业。
目标:
01 提高机器人操作效率;
02 提高系统的鲁棒性,灵活性,实时性;
03 实现双臂协同复杂作业,提高复杂作业的智能化程度。
主要应用于:
服务机器人和工业机器人的复杂作业。