前瞻技术研究
基于多模态数据的服务机器人人机交互技术研究
通过系统研究人机间信息感知和反馈机制,采用多通道(语音、视觉、力觉等)人机交互方法,实现一种具有多种信息感知与反馈功能的多通道自然人机交互系统。
目标:
01 提高人机交互的可靠性和工作效率;
02 实现服务机器人与用户自然和谐的交流。
主要应用于:
家庭服务机器人、社会服务机器人和娱乐教育机器人等领域。
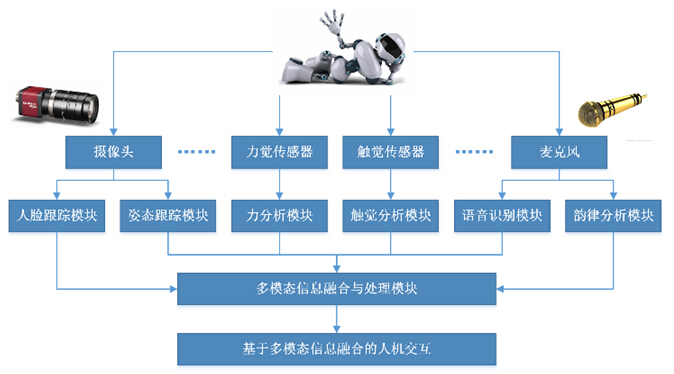
通过系统研究人机间信息感知和反馈机制,采用多通道(语音、视觉、力觉等)人机交互方法,实现一种具有多种信息感知与反馈功能的多通道自然人机交互系统。
目标:
01 提高人机交互的可靠性和工作效率;
02 实现服务机器人与用户自然和谐的交流。
主要应用于:
家庭服务机器人、社会服务机器人和娱乐教育机器人等领域。